01
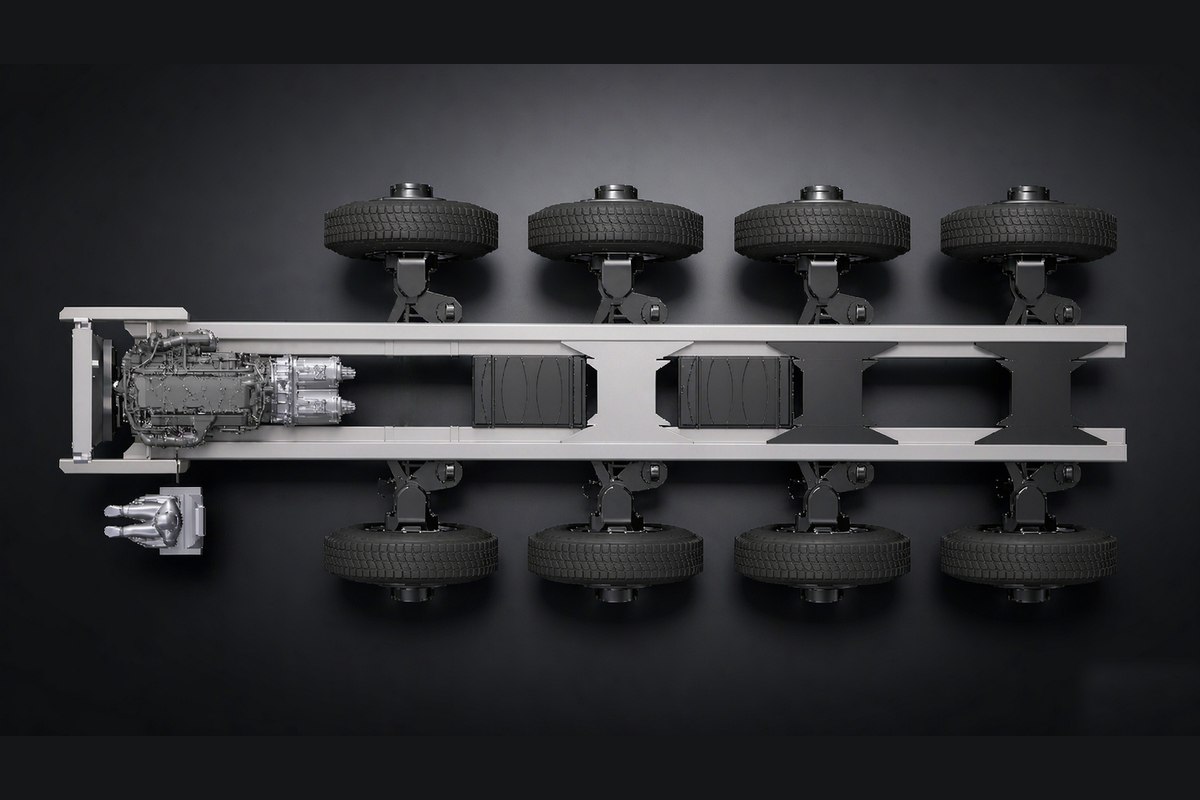
轮模块化底盘设计
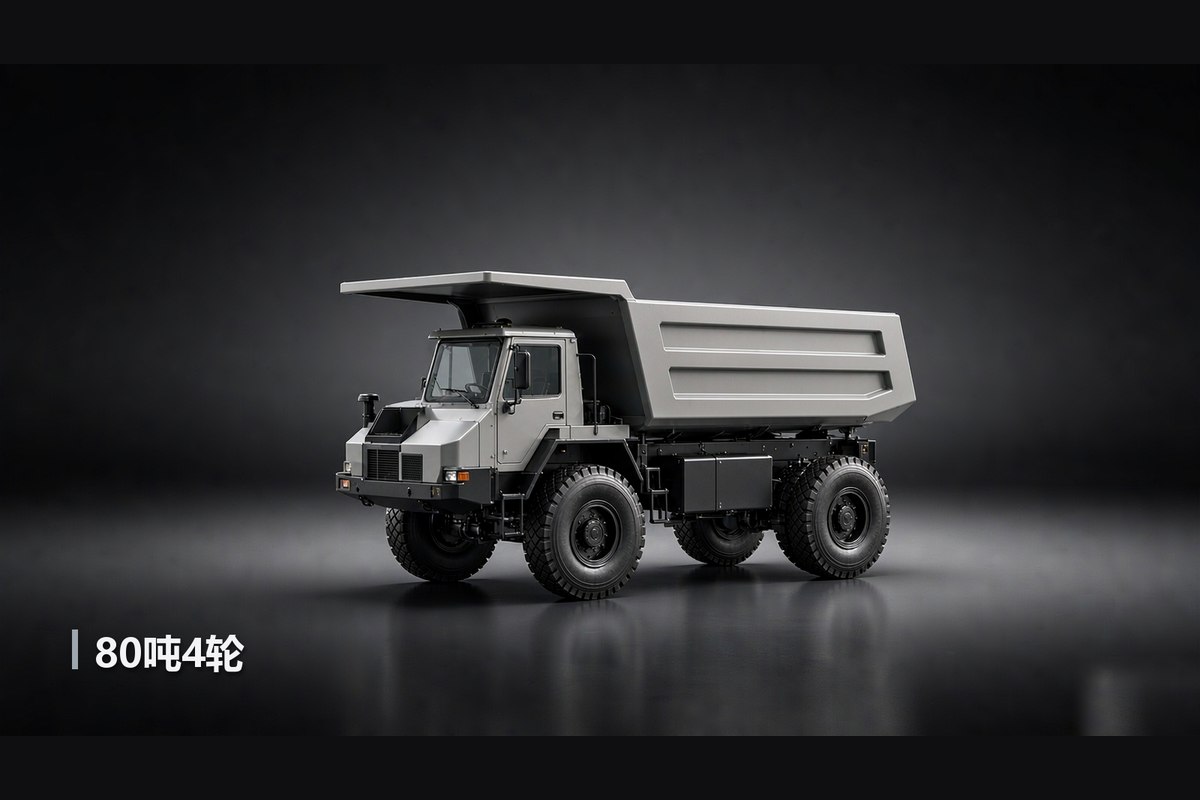
以标准化轮模块取代传统车桥,每个轮模块集成车轮、驱动、制动、转向、悬架五大子系统。车轮之间无需车桥与传动轴连接,通过增减轮模块即可调整载重与车型,实现"乐高式"自由拼搭,节省车桥开模成本,显著缩短研发与生产周期。
02
单轮独立运动控制
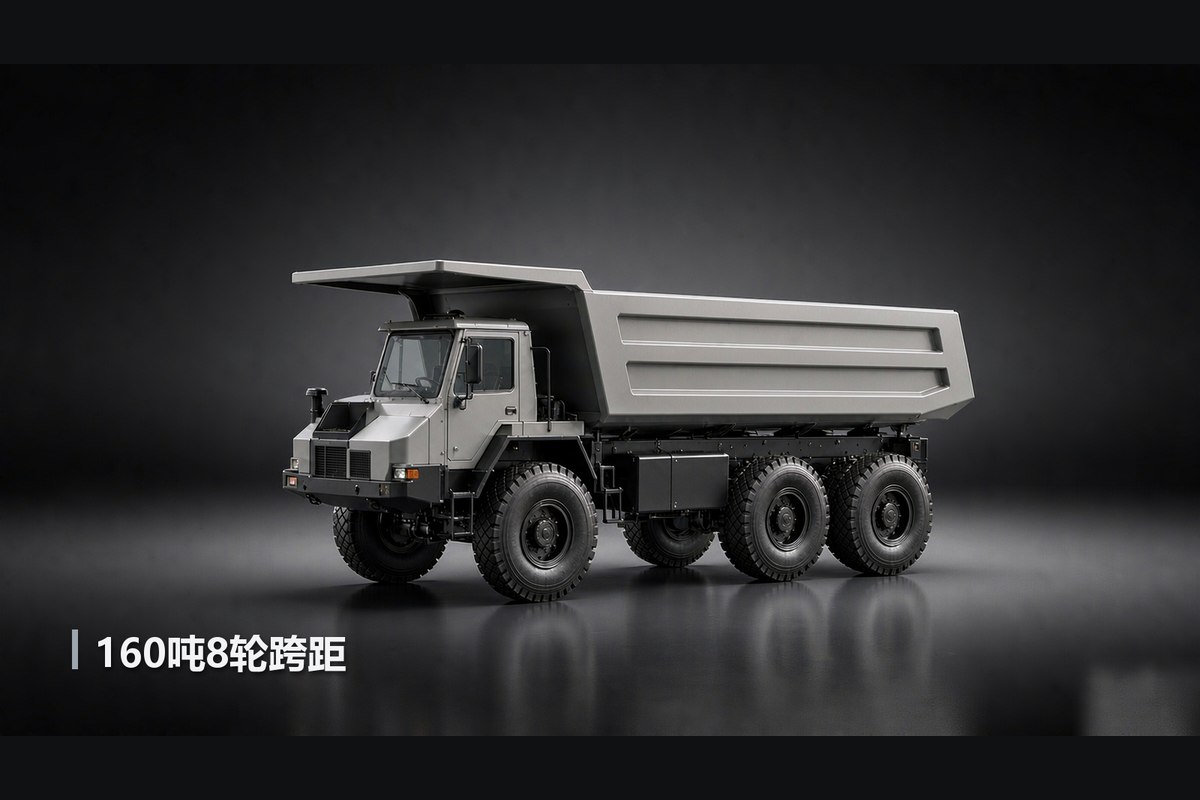
每个轮模块可独立驱动、制动、转向与调节悬架,通过软件实现各车轮的协同控制。车辆因此可实现蟹行、全轮转向、车身升降、双向行驶等特殊运行方式,动力更强劲、转弯半径更小、行驶更灵活,能适应陡坡、矿山、泥泞、砂石、坑洼等恶劣路况。
03
多能源动力模式
根据各地区能源优势,灵活选配汽油、柴油、甲醇、乙醇、氢燃料等增程动力模式,也可采用纯电驱动(充电或换电)。因地制宜匹配最优能源方案,实现最低能耗与营运成本,助力矿山清洁能源替代与绿色低碳转型。
04
四种驾驶模式 V2X
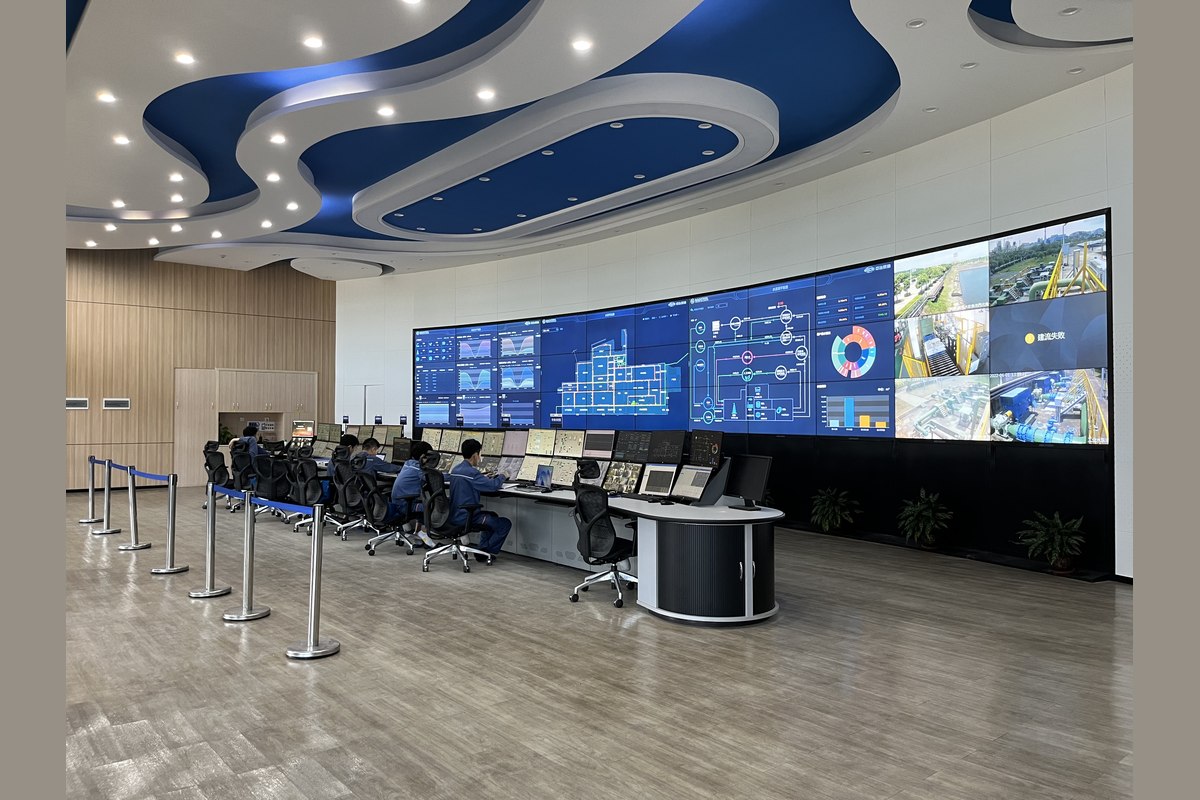
支持无人驾驶、平行驾驶、遥控驾驶、有人驾驶四种模式,可随作业场景灵活切换。在无人化运营初期或复杂工况下可平滑接管,既保障作业连续性,也便于从有人值守向无人值守分阶段过渡,降低落地风险。
05
鱼眼 AI 感知模型(Shape-aware)
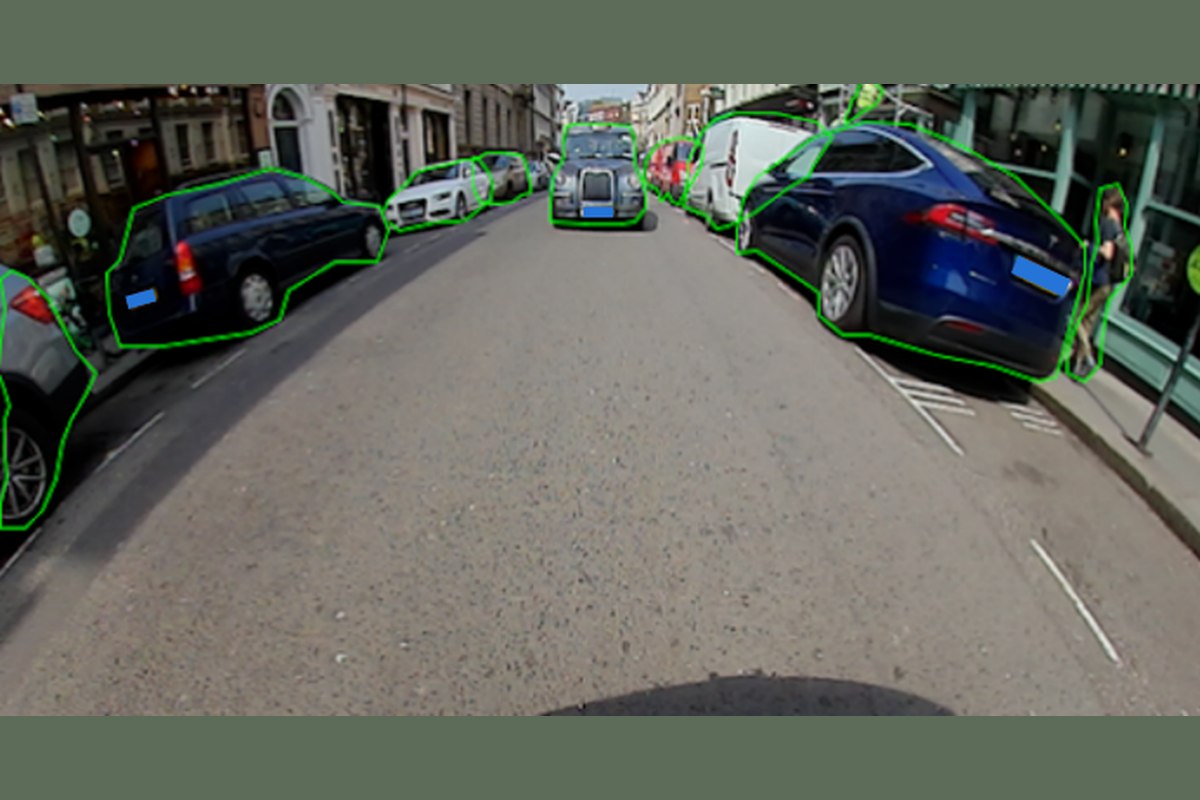
基于单目鱼眼广角 RGB 单帧图像与空间关系识别模型,独创 Shape-aware 鱼眼目标检测模型。鱼眼数据直接经 ISP 与 DSP 联合算法完成 AI 目标检测,无需先做畸变矫正与拼接,资源消耗低、响应快;可识别行人、物体以及人与关键物品之间的空间关系,在同等算力下替代部分单一功能传感器
06
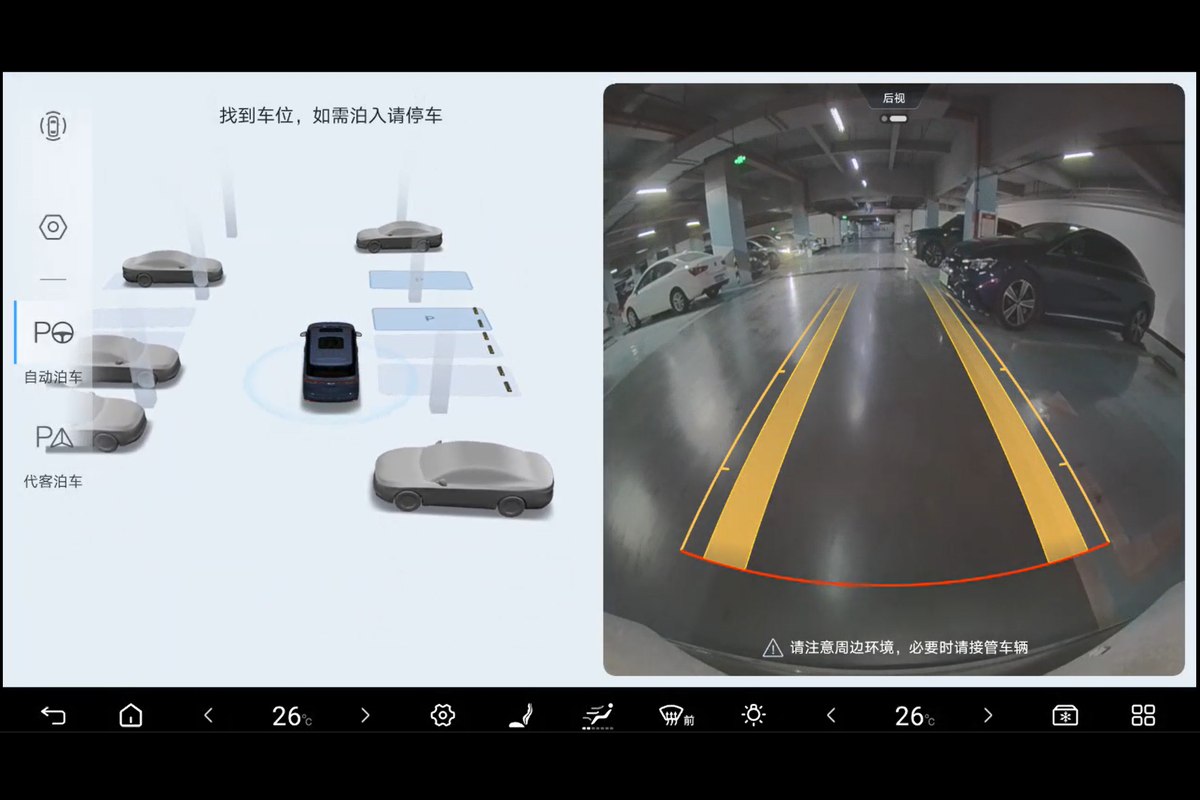
低算力行泊一体渲染
基于 OpenGL 自研视觉引擎,在低于 300GFLOPS 的中低端平台上实现环视拼接、全车 3D 渲染与行泊一体。结合 VSLAM 全景环视点云着色与实景建图,泊车时长不超过 40 秒、成功率 95%,硬件成本低于 120 美金,兼顾高性能与低成本。