以"乐高式"拼搭重构商用车辆底盘的模块化平台
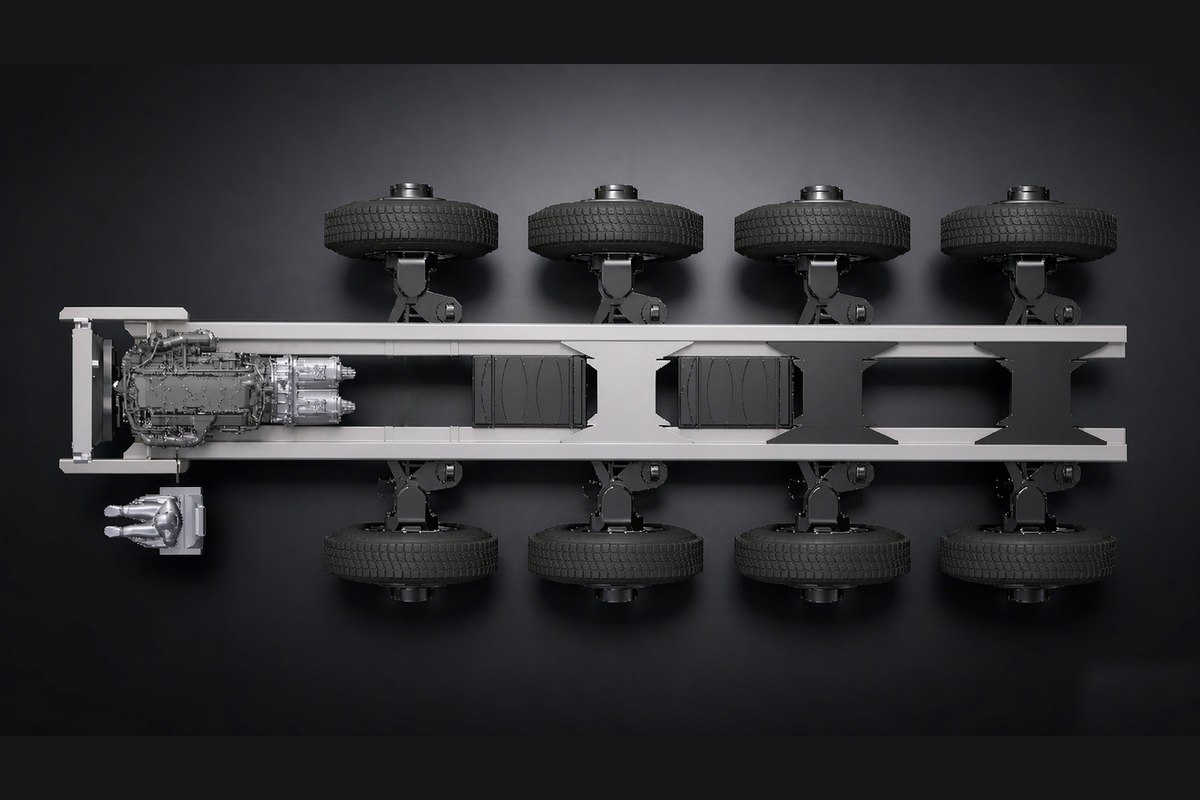
模块化智能底盘以标准化轮模块取代传统车桥,每个轮模块集成车轮、驱动、制动、转向、悬架五个子系统。各对车轮之间不再需要车桥连接和传动轴驱动,只需在车架上增加轮模块即可提升载重,无需重新设计车辆。底盘可宽可窄、可 4 轮至 10 轮,支持宽体、窄体、双排轮等多种形态,并可按客户需求定制。相比传统车桥方案,模块化设计显著降低开模、研发、生产与维护成本,缩短开发周期,为无人驾驶商用车提供了高效、可扩展的底盘底座。
模块化智能底盘
无人矿卡
无人矿卡
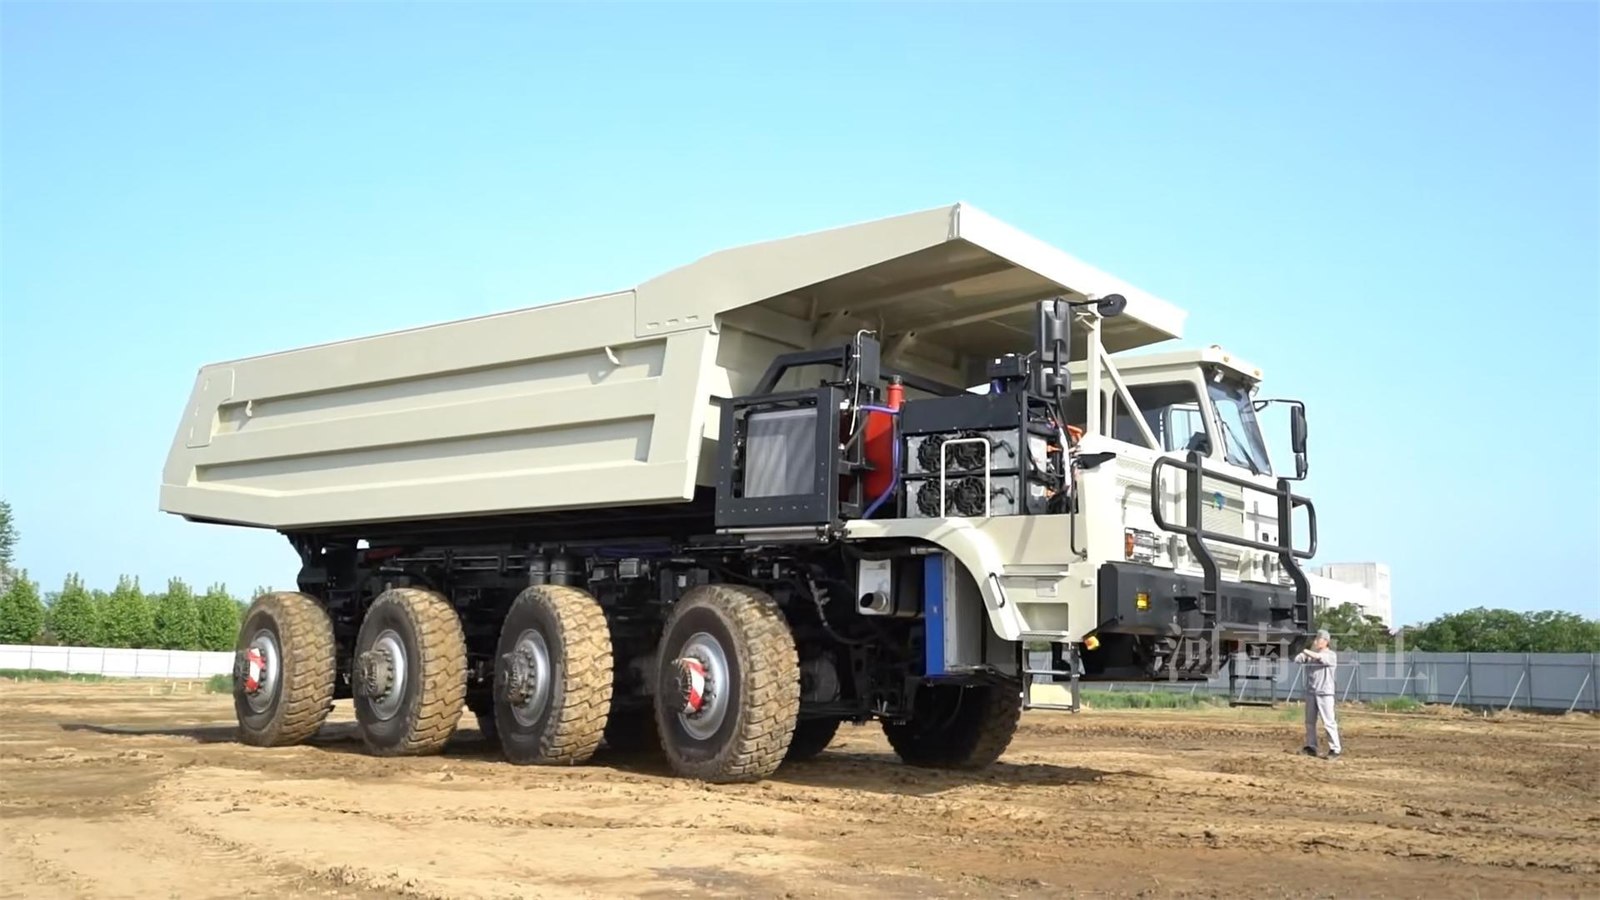
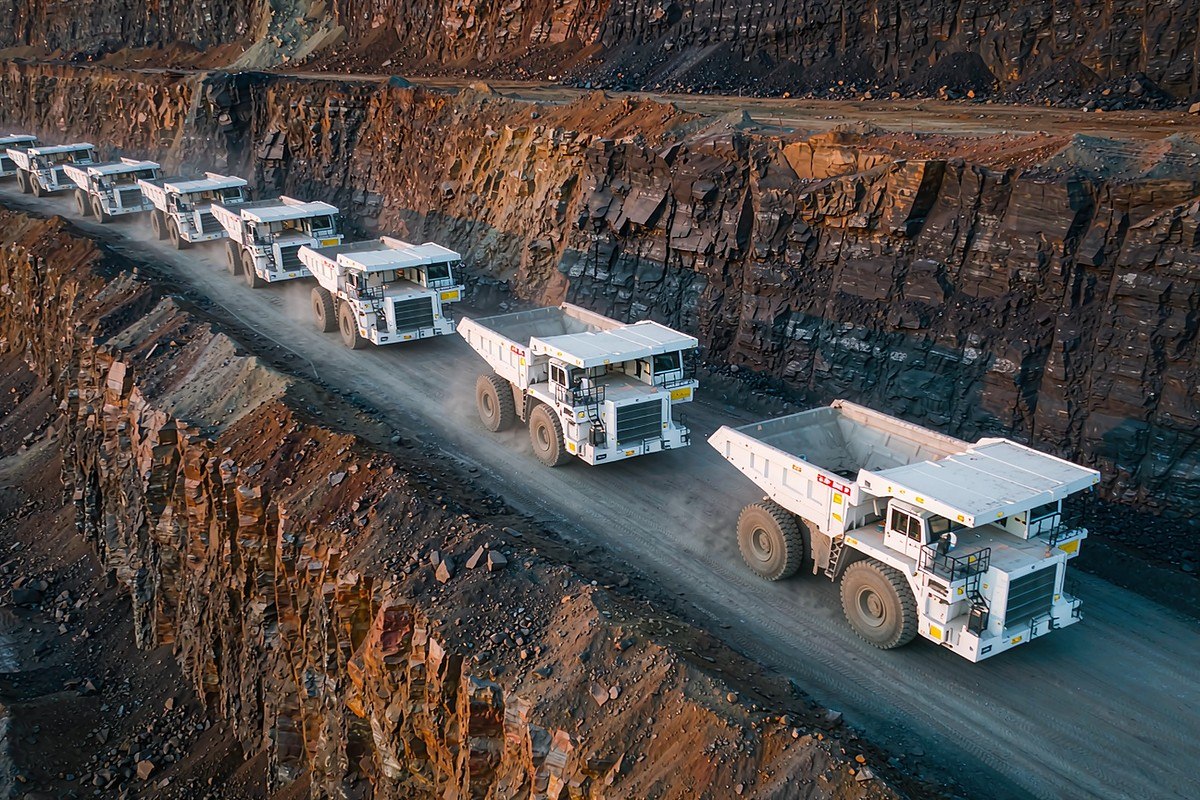
该系列无人矿卡基于公司自研的模块化智能底盘打造,面向露天矿山重载运输场景,涵盖 80 吨(4 轮)、160 吨(8 轮)、200 吨(10 轮)等车型,可生产宽体、窄体、双排轮等多种形态。整车面向矿区工况设计,设计寿命达 10 年,支持无人驾驶、平行驾驶、遥控驾驶、有人驾驶四种模式,可因地制宜配置汽油、柴油、甲醇、乙醇、氢燃料等增程动力,或纯电(充电 / 换电)动力。凭借单轮独立运动控制,车辆具备蟹行、全轮转向、车身升降、双向行驶等能力,转弯半径更小、行驶更灵活,可适应陡坡、泥泞、砂石、坑洼等恶劣路面。按经验数据预估,作业效率可达人工的 157%,轮胎损耗约 0.2 元 / 公里(传统车型约 0.5 元 / 公里)。
全栈无人驾驶
全栈式无人驾驶解决方案面向封闭场景,提供从感知、定位、规划到控制、执行的完整技术栈。系统融合摄像头、激光雷达、毫米波雷达、超声波雷达等多传感器数据,配合卫星导航 / RTK / SLAM 定位,实现静态避障、装载作业、跟车作业、卸载作业等全流程自动化。方案采用 L4 级自动驾驶域控制器,基于 GPU+CPU+MCU 异构架构,满足高算力、高性能、高可靠要求,并可结合车路协同 V2X 弥补单车智能盲区。整车与运动控制解耦,降低无人驾驶控制算法的复杂度,提升控制精度与系统可靠性。
全栈无人驾驶
智能云控平台
智能云控平台
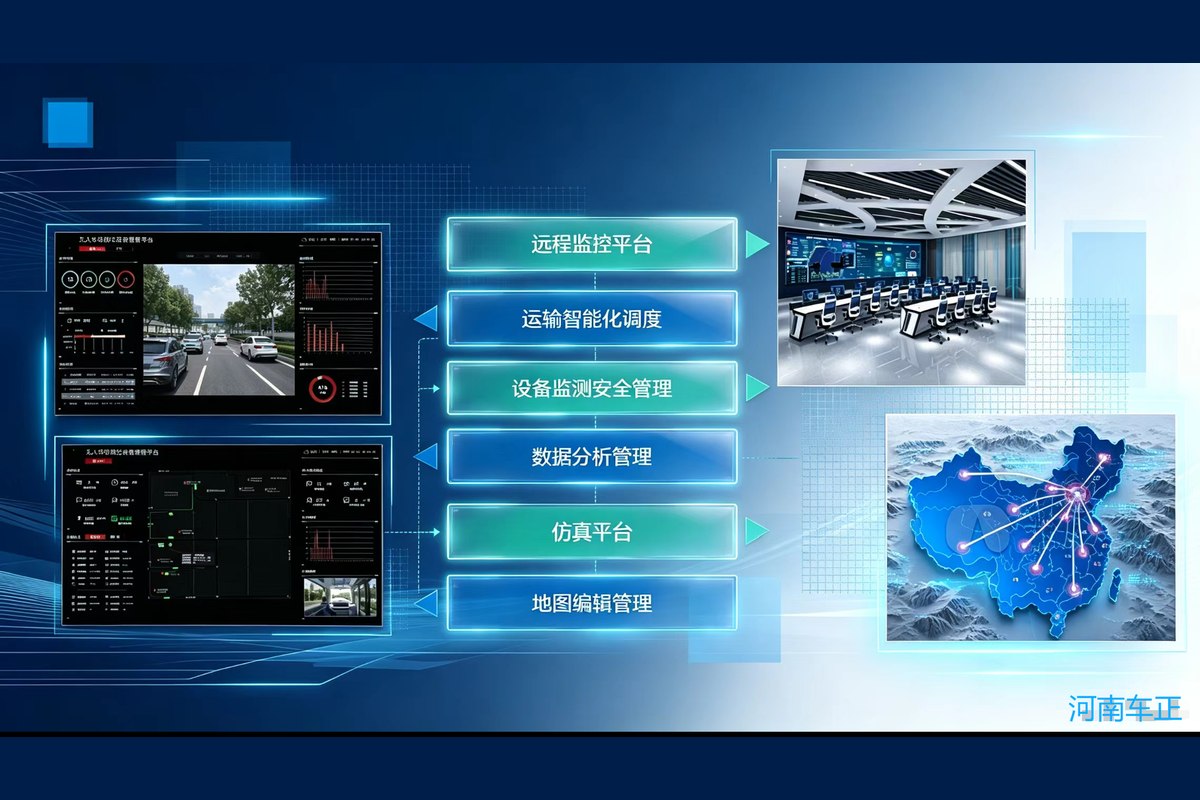
智能云控管理平台面向矿山、料场等封闭作业场景,是无人车队的统一调度与管理中枢。平台支持云端、混合、本地三种部署方式,功能覆盖生产调度处理、三维地图管理、车辆与设备管理、设备点检与维保、生产数据统计与分析、生产数据共享等。平台可实时采集车辆位置、速度、电量、里程与传感器状态,按完好率、利用率、故障率、作业量等指标进行全生命周期管理;同时与厂区 L3 资源利用系统、行车无人化系统等对接,实现车、路、云一体化的数据贯通与协同管控。
Pilot OS
Pilot OS 是基于 OpenGL 自研的视觉引擎,面向智慧驾舱的行泊一体与环视渲染。相比行业标杆方案,它仅需四路 720P 鱼眼镜头与后置四路超声波雷达,硬件载体成本低于 120 美金,却能在低于 300GFLOPS 的中低端芯片平台上实现全车模型(超 4 万面)3D 渲染、车底及全车透明、3D APA 渲染与全彩实景点云。引擎采用高效渲染算法与资源优化策略,支持 AVM 动态标定、鱼眼 AI 目标检测(Shape-aware)与 VSLAM 实景建图,是行业内少有的低算力平台行泊一体渲染引擎,可显著降本增效。
Pilot OS